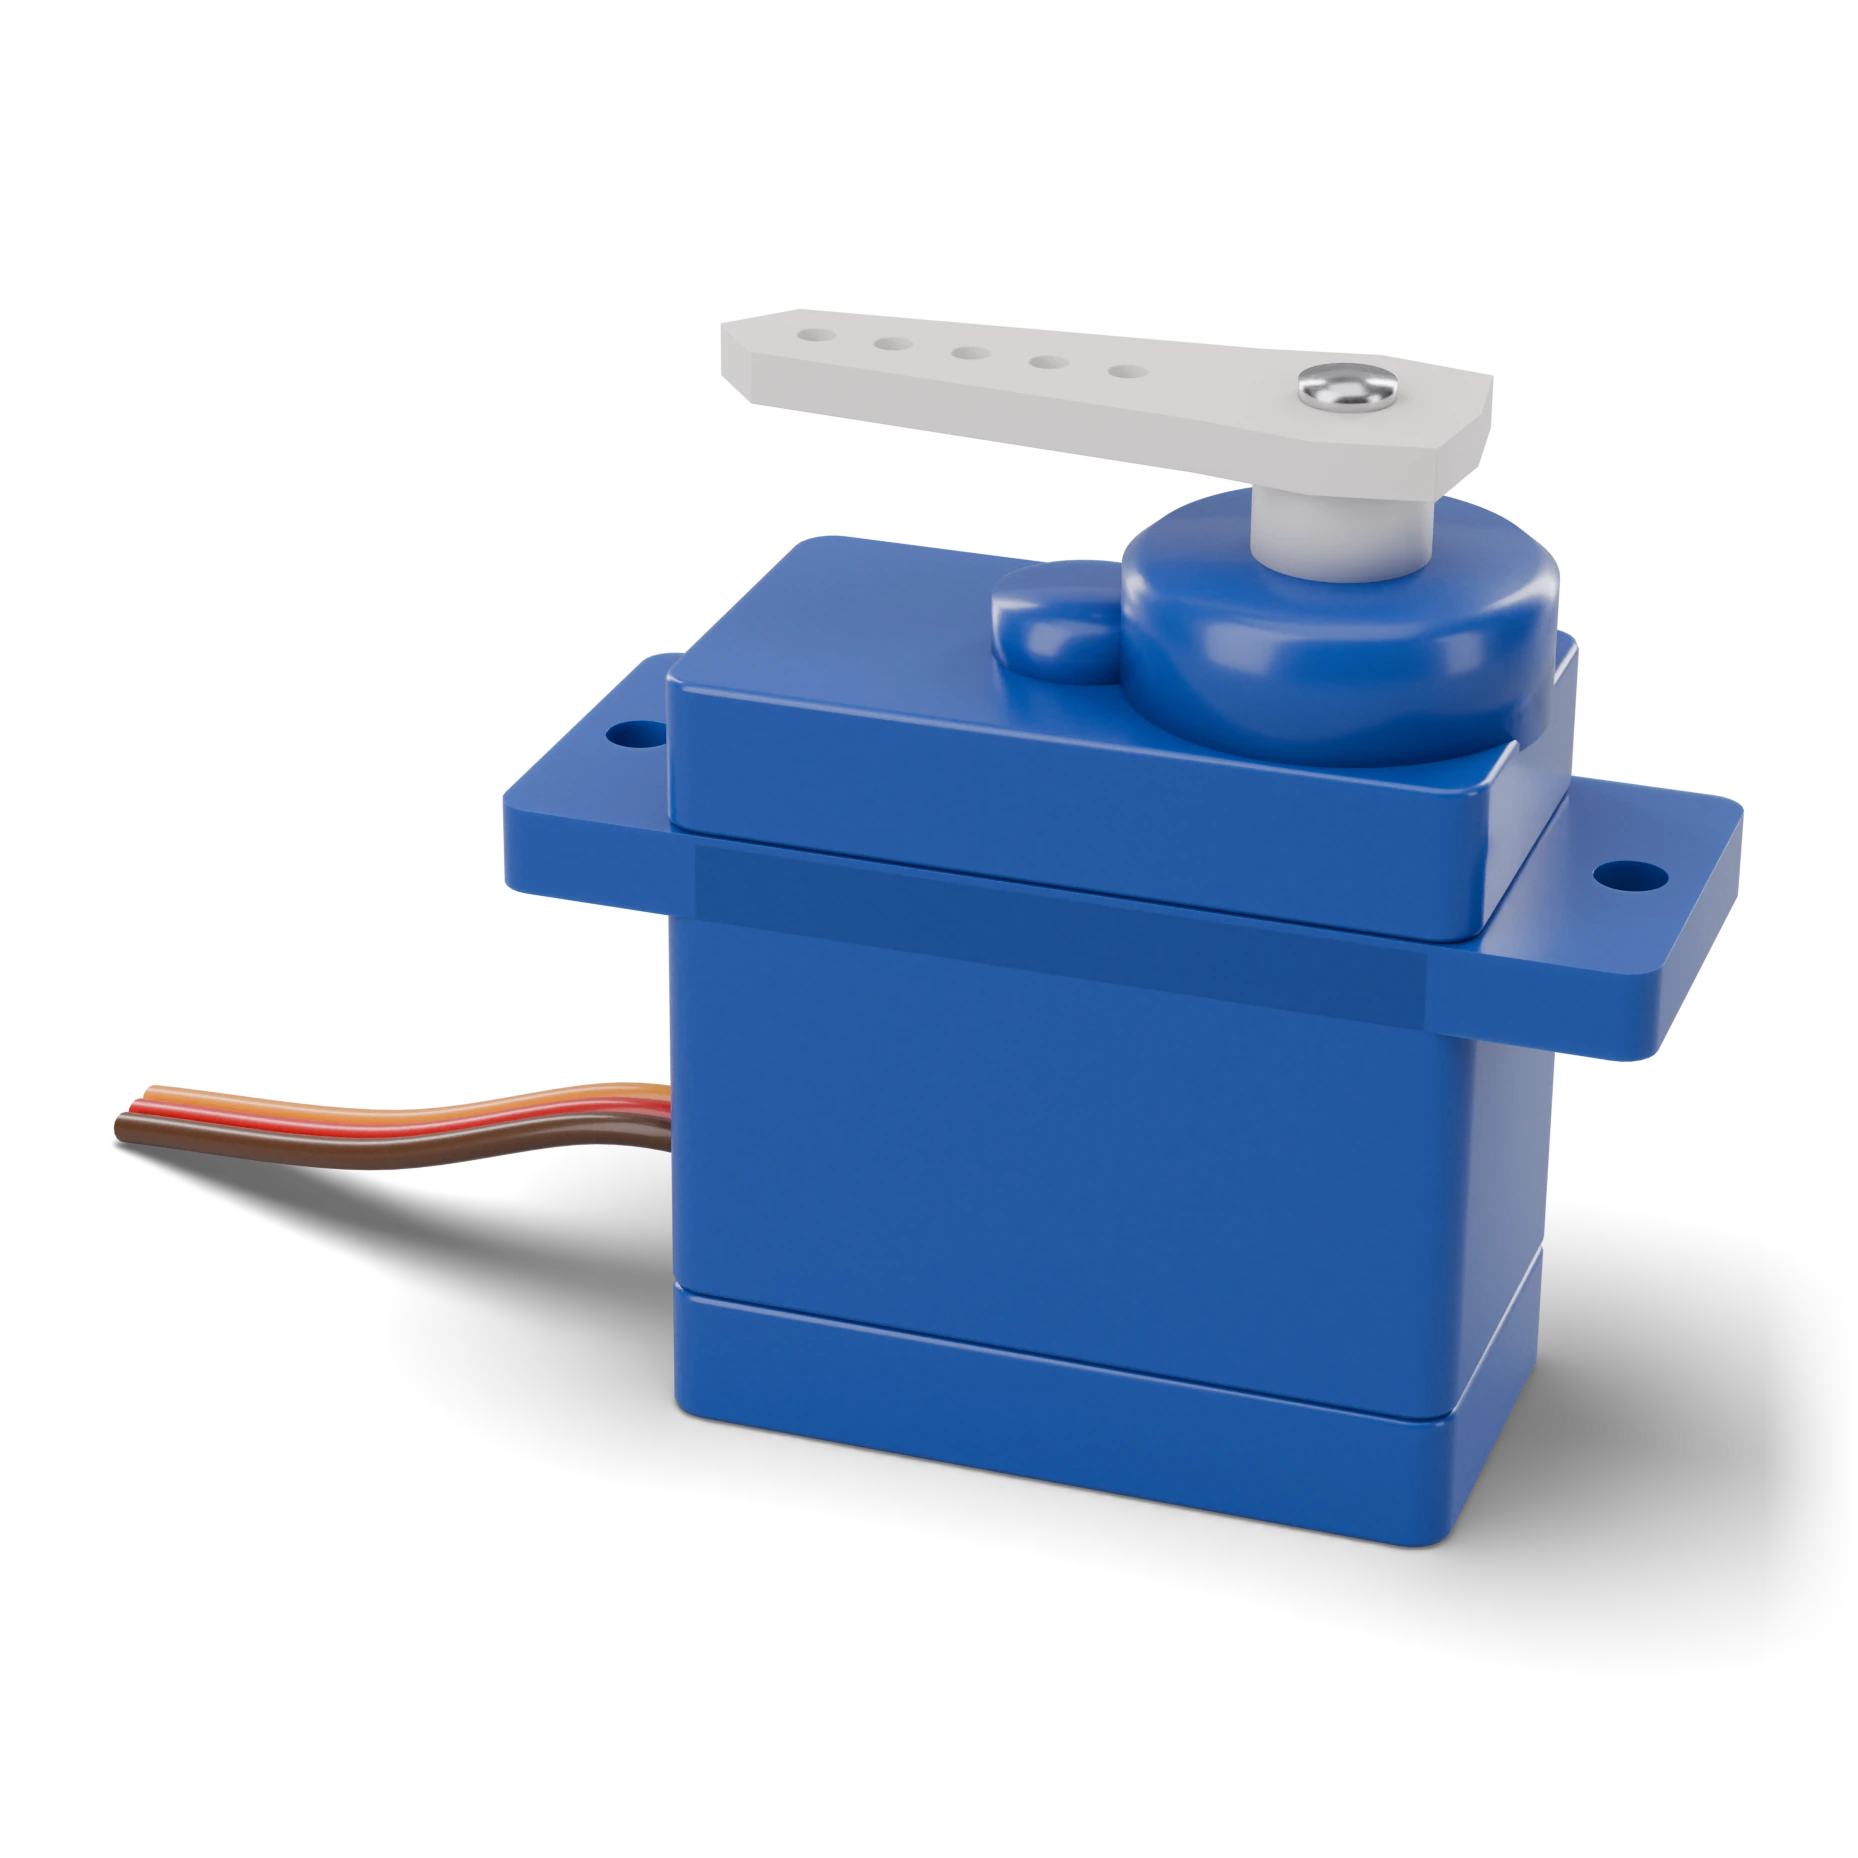
- 1Brazo de salida (horn) · 0–180°
- 2Eje de salida (engranaje)
- 3Tapa de los engranajes
- 4Cuerpo y orejas de montaje · 22.8 × 12.2 mm
- 5Cables: marrón GND, rojo +5 V, naranja señal
SG90: ≈ 23 × 12.2 × 29 mm, ≈ 9 g
Servomotor
Un motor pequeño que gira hasta el ángulo que quieras y se queda ahí; una mano que lleva el brazo a donde tú quieras.
Sostiene cosas como un brazo de robot, una tapa o una cerradura en un ángulo determinado.
La dirección de vehículos a control remoto y pequeños orientadores de cámara.
Una caja de plástico rectangular pequeña, con un eje dentado arriba y un cable de tres colores.
Marrón es el negativo, rojo es el positivo, naranja es la señal; conecta los cables en consecuencia y no fuerces el eje para girarlo.
Es un motor que lleva dentro un motor DC, una caja de engranes, un potenciómetro de posición y un circuito de control. Gira a un ángulo determinado según el ancho del pulso en la línea de señal y trata de mantenerse ahí. Los microservos como el SG90 giran unos 180°.
IEC 60617: dibujo usado en Europa y otros países.
- Voltaje
- 4.8–6 V
- Señal
- 50 Hz (período de 20 ms)
- Ancho de pulso
- ≈1–2 ms (0.5–2.5 ms según el modelo)
- Posición central
- ≈1.5 ms
- Ángulo de rotación
- ≈180°
- Torque
- ≈1.8 kg·cm (4.8 V)
- Velocidad
- ≈0.1 s / 60°
- Pieza de ejemplo
- Microservo SG90
Prueba con multímetro
Comprueba si esta pieza está bien con el multímetro, en la pantalla de medición.
Hacer una medición